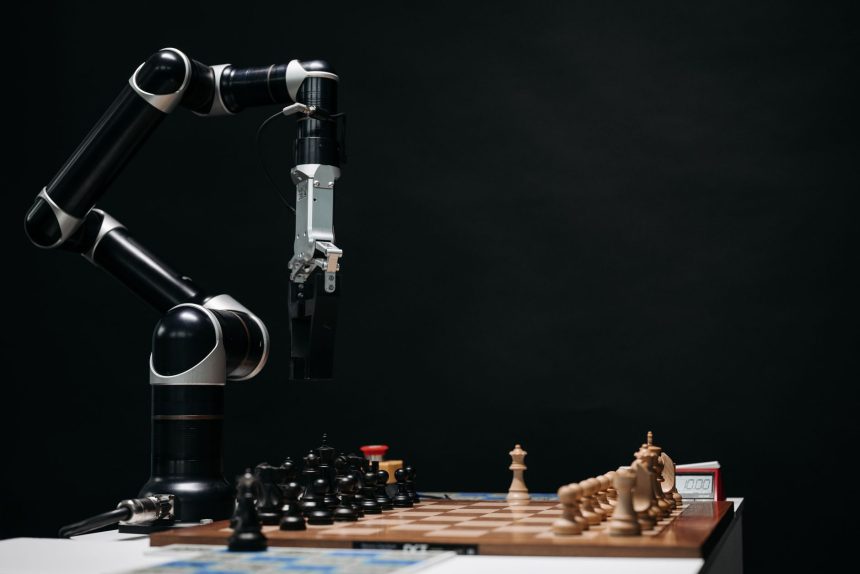
A Skild AI anunciou, em 23 de setembro de 2026, uma técnica de treinamento que pode ampliar a capacidade de robôs para executar tarefas físicas mais complexas. Batizado de physical self-play, ou autojogo físico, o método coloca versões de um mesmo sistema para competir em ambientes simulados e usar os resultados como base para aperfeiçoar suas estratégias.
A proposta é aplicada ao S1, modelo apresentado pela startup como uma fundação de inteligência artificial para robôs. Segundo a Skild AI, o sistema combina dados de vídeos, simulações e operações reais para desenvolver habilidades que não estavam necessariamente presentes de forma direta em seu treinamento inicial.
O anúncio coloca em evidência uma das principais dificuldades da robótica atual: ensinar máquinas a lidar com tarefas variadas sem depender da coleta contínua de demonstrações humanas. Em vez de exigir que uma pessoa mostre cada nova atividade, o autojogo físico permite que o modelo pratique em um ambiente controlado, avalie seus próprios resultados e busque formas mais eficientes de agir.
Como funciona o autojogo físico
O princípio é semelhante ao autojogo usado historicamente em sistemas de jogos e raciocínio estratégico. Uma versão do modelo tenta realizar determinada tarefa, enquanto outra atua como referência ou adversária. A comparação entre os desempenhos gera informações para o processo de aprendizado por reforço, que ajusta as estratégias do robô ao longo de sucessivas rodadas.
Na prática, o treinamento ocorre primeiro em simulações, nas quais é possível testar movimentos e situações sem expor equipamentos físicos a danos. A Skild AI descreve experimentos envolvendo atividades dinâmicas, como jogar futebol, nas quais o sistema precisa coordenar percepção, planejamento e controle motor. A técnica busca fazer com que o robô evolua a partir das próprias tentativas, em vez de apenas repetir movimentos observados em vídeos.
Esse tipo de abordagem é relevante porque o mundo físico apresenta combinações praticamente ilimitadas de objetos, posições, obstáculos e mudanças de contexto. Uma demonstração humana pode ensinar o procedimento básico, mas não necessariamente cobre todas as situações que o robô encontrará em uma fábrica, um armazém ou um centro de distribuição.
O papel do modelo S1
O autojogo físico amplia uma linha de desenvolvimento apresentada pela Skild AI em agosto de 2026. Na ocasião, a empresa afirmou que o S1 era capaz de aprender tarefas inéditas a partir de uma única demonstração em vídeo, sem atualização dos pesos do modelo ou treinamento específico para cada atividade.
Entre os testes descritos pela startup estavam tarefas de manipulação com duração de até dez minutos, como preparar café, plantar em um vaso e virar uma panqueca. De acordo com a apresentação do S1, a proposta é permitir que o modelo transfira conhecimentos adquiridos em uma atividade para situações novas, reduzindo a necessidade de programação individualizada.
O autojogo segue essa mesma direção, mas acrescenta uma etapa de exploração autônoma. Depois de receber uma base de conhecimento construída com vídeos, simulações e dados de operação, o sistema pode testar novas possibilidades e aprimorar seu desempenho em tarefas que não foram demonstradas diretamente por uma pessoa.
Possíveis impactos para a automação
Para empresas, a capacidade de adaptar robôs com menos intervenção pode ser importante em operações que mudam com frequência. Alterações no produto, no layout de uma linha de montagem ou na disposição de mercadorias costumam exigir reprogramação e novos ciclos de treinamento. Um modelo capaz de aprender com menos demonstrações pode tornar a automação mais flexível.
A Skild AI afirma que seu sistema já é utilizado por parceiros comerciais em atividades de movimentação de mercadorias, inspeção, segurança, preparação de alimentos e operação industrial. Essas aplicações indicam o interesse da empresa em levar a tecnologia para ambientes nos quais os robôs precisam lidar com objetos, rotinas e condições que podem variar ao longo do dia.
O avanço também se conecta ao campo da chamada inteligência artificial física, que busca levar modelos de IA para máquinas capazes de perceber e agir no mundo real. Como explica o NVIDIA Blog, o desenvolvimento de modelos desse tipo depende da integração entre percepção, decisão e controle dos movimentos.
Pesquisa ainda está em desenvolvimento
Embora os resultados apresentados sejam relevantes para a evolução da robótica, eles devem ser interpretados como parte de uma etapa de pesquisa e desenvolvimento. As informações divulgadas sobre o autojogo físico são da própria Skild AI, e não significam que os robôs já tenham capacidade geral para executar qualquer tarefa ou operar sem supervisão em todos os ambientes.
O principal avanço está na combinação de diferentes estratégias de treinamento: aprendizagem por demonstração, simulação e reforço por meio de tentativas sucessivas. Se a abordagem conseguir reduzir o tempo e o custo necessários para adaptar máquinas a novas funções, poderá influenciar a adoção de robôs em setores industriais e logísticos. Por enquanto, o autojogo físico representa uma tentativa de aproximar a flexibilidade do aprendizado artificial das exigências imprevisíveis do trabalho no mundo real.